NomadJoe 的头像

FIELD NOTES FROM THE LONG ASCENT

NOMADJOE

TO FEEL. TO EXPERIENCE. 感其生,历其境。

关于机器、失败,以及继续向前的记录。

PROJECT LEDGER

项目合集

08 FIELD RECORDS
02 团队工程 2026.07—2026.08

仿人形双臂遥操作控制器

嵌入式负责人 · 操作端架构与控制链路研发

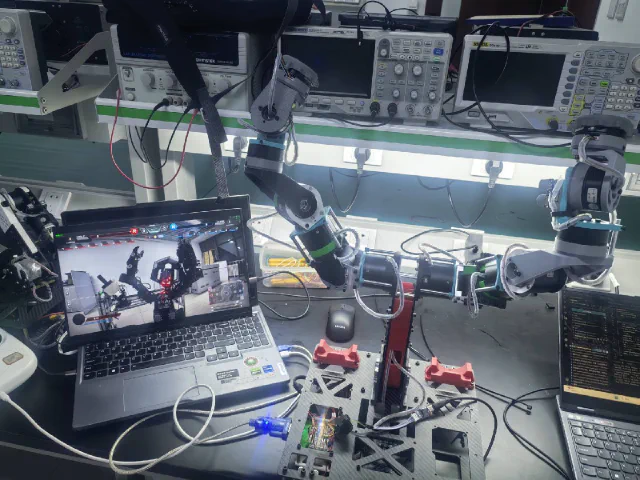
14DOF 双臂遥操作控制器联调现场

面向双臂操作端整理十四关节映射与状态采集链路,并实现 MIT 力位控制命令的传递框架。为控制链路加入重力补偿,结合 Python/MATLAB 开展重力补偿参数辨识与离线验证,当前仅覆盖已启用的补偿与验证范围。

  • STM32G474
  • C++17
  • FreeRTOS
  • FDCAN
  • Python
  • MATLAB
03 团队工程 2025.08—2026.07

单 6 轴机械臂工程机器人

嵌入式负责人 · 代码架构设计、算法研发与性能优化

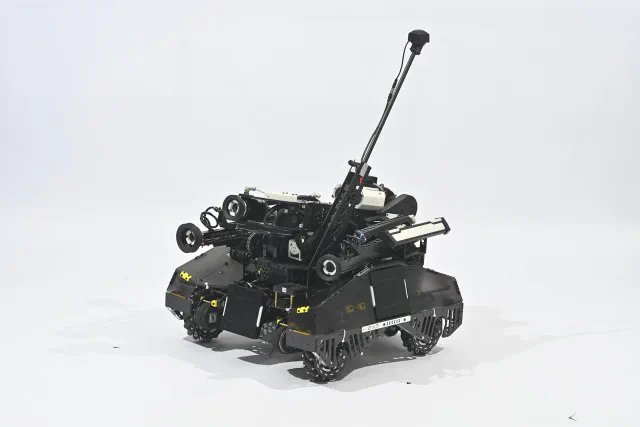
RoboMaster 单臂工程机器人实物

构建分层控制链路,覆盖逆解、轨迹、重力补偿与安全处理的协作路径。通过 SystemView 与 Cache/ITCM 观测定位性能行为,并持续推进架构与算法优化。

  • STM32H723
  • C++17
  • FreeRTOS
  • SystemView
  • ITCM
04 团队工程 2025.08—2025.10

6轴自定义控制器

嵌入式负责人 · 控制器系统设计与验证

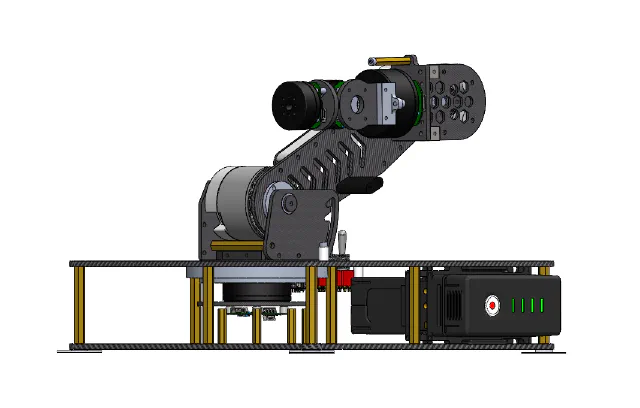
六自由度自定义控制器 CAD 侧视图

搭建遥操作、关节与电机映射、多任务控制及显示和参数交互接口。完成重力补偿参数辨识,并将重力补偿与阻尼接口纳入验证框架,便于逐步检查控制链路的协同关系。

  • STM32G474
  • C++17
  • FreeRTOS
  • FDCAN
  • CMSIS-DSP
SOFTWARE RECORDS
05 个人项目 2025.11—2026.02

ChipTanks

系统架构与完整实现

完成一款运行于 128×64 OLED 的坦克游戏,并以任务循环组织更新过程。采用固定容量实体管理,串联 OLED 显示、输入与游戏状态处理链路。

  • STM32F103
  • C/C++
  • FreeRTOS
  • ETL
  • OLED
06 团队工程 2025.05—2025.11

RoboMaster 2025 工程机器人

项目成员 · 机械臂算法优化、代码重构与整车布线优化

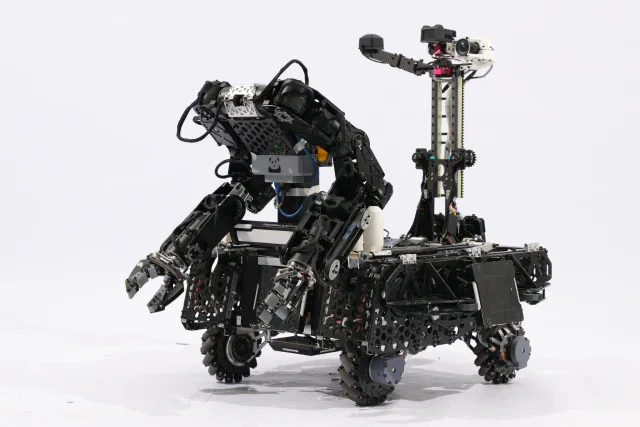
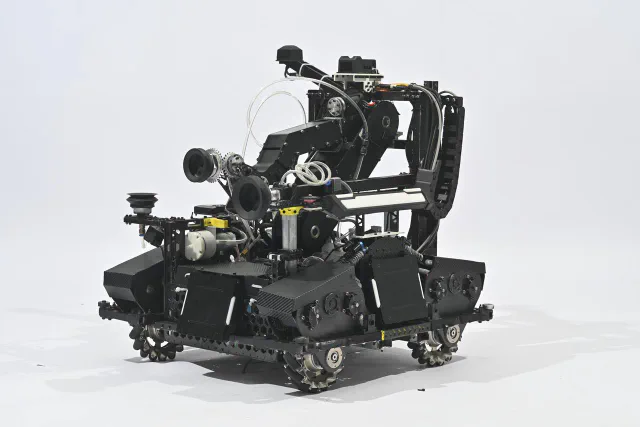
RoboMaster 2025 工程机器人实物

参与后期工程机器人机械臂与控制系统迭代,主要负责重力补偿与六轴逆解优化、机械臂控制代码重构和机械臂组件初步构建;同时重新优化整车布线。

  • STM32
  • C++
  • FreeRTOS
  • CAN/FDCAN
  • 机械臂运动学
  • 重力补偿
07 团队工程 2024.12—2025.04

RoboMaster 2024 工程机器人

项目成员 · 代码维护、应用功能与底盘控制优化

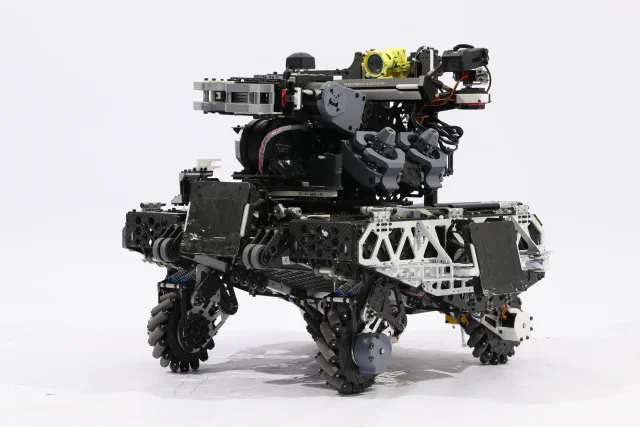
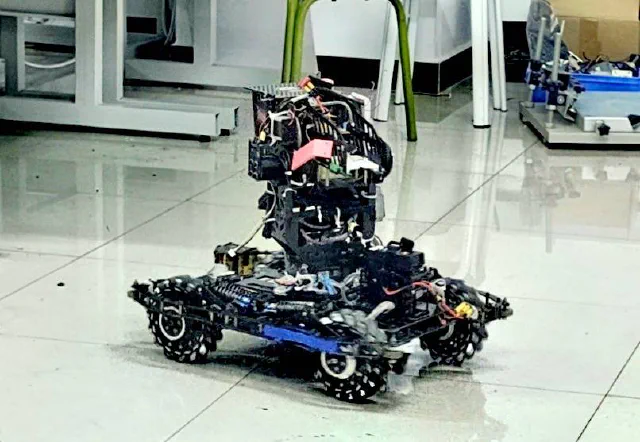
RoboMaster 2024 工程机器人实物

参与 RoboMaster 2025 工程机器人分区赛阶段的开发维护,该车为备车,主要负责比赛代码维护与定点存取应用功能开发;同步开展线材维护,优化轮系逆解算并完成 PID 参数整定。

  • STM32
  • C/C++
  • FreeRTOS
  • CAN
  • PID
  • 轮系运动学
08 个人项目 2024.08—2024.10

RM 步兵机器人

嵌入式控制系统设计与实现

RM 步兵机器人实物

独立设计并实现 RM 步兵机器人的嵌入式控制系统,覆盖底盘、云台、遥控、PID、CAN/FDCAN 通信与姿态解算等模块,并完成控制链路整合与系统联调。

  • STM32G473
  • C/C++
  • FreeRTOS
  • CAN/FDCAN
  • PID
  • AHRS

CHRONOLOGY

时间轴

2026

  1. DJI RM AWARD 2026

    技术提名奖(嵌入式)

  2. RoboMaster 2026 开源与技术报告

    开源奖优秀奖 A 级;最佳技术报告奖

  3. RoboMaster 2026 超级对抗赛

    全国赛一等奖;区域赛一等奖

  4. 2026.07—2026.08

    仿人形双臂遥操作控制器

    负责双臂遥操作的十四关节映射、MIT 力位控制链路、重力补偿参数辨识与补偿验证。

  5. 2026.03—2026.08

    仿人形双 7R 机械臂工程机器人

    负责双 7R 机械臂的控制架构、左右臂独立控制、运动学求解与重力补偿集成。

2025

  1. RoboMaster 2025 超级对抗赛

    全国赛三等奖;区域赛二等奖;工程机器人竞技奖三等奖

  2. 2025.11—2026.02

    ChipTanks

    开发 OLED 坦克游戏,构建游戏循环、固定容量实体管理与输入显示链路。

  3. 2025.08—2026.07

    单 6 轴机械臂工程机器人

    负责单 6 轴机械臂的控制架构与算法研发,集成运动学、轨迹与重力补偿模块。

  4. 2025.08—2025.10

    6轴自定义控制器

    负责六自由度控制器的关节映射、多任务协同与重力补偿参数辨识。

  5. 2025.05—2025.11

    RoboMaster 2025 工程机器人

    负责重力补偿与六轴逆解优化、机械臂控制代码重构及组件初步构建。

2024

  1. 2024.12—2025.04

    RoboMaster 2024 工程机器人

    负责备车比赛代码维护、定点存取功能开发与轮系逆解优化。

  2. 2024.08—2024.10

    RM 步兵机器人

    完成 RM 步兵机器人的底盘、云台、姿态解算与整车控制链路联调。

SYSTEM INVENTORY

技术栈

机器人控制

  • 运动学
  • 轨迹规划
  • 重力补偿
  • 参数辨识

嵌入式

  • MCU
  • FreeRTOS
  • CAN / FDCAN
  • 内存管理优化

编程语言

  • C / C++
  • Python
  • MATLAB

开发工具

  • Git
  • CMake
  • CubeMX / Keil
  • J-Link / Ozone

RECENT LOG

最新笔记

查看全部

FIELD INDEX

笔记索引